Cicle: Desenvolupament d’aplicacions multiplataforma (DAM)
Mòdul: 0490. Programació de serveis i processos
Un programa és un conjunt d’instruccions emmagatzemades en un fitxer executable. És una entitat passiva: no fa res fins que algú l’engega.
Un procés és un programa en execució. Quan el sistema operatiu carrega un executable a memòria, li assigna:
Tota aquesta informació es guarda en una estructura de dades anomenada BCP (Bloc de Control de Procés), que inclou com a mínim:
| Camp | Descripció |
|---|---|
| Identificació | PID únic del procés |
| Estat | En execució, bloquejat, llest… |
| Comptador de programa | Adreça de la següent instrucció |
| Registres de CPU | Context d’execució |
| Planificació | Prioritat i altres paràmetres |
| Gestió de memòria | Taules de pàgines, límits, etc. |
| Comptabilitat | Temps de CPU consumit |
| Estat d’E/S | Fitxers oberts, dispositius assignats |
Un servei (o dimoni, daemon) és un procés especial que s’executa en segon pla, normalment sense terminal associat, oferint una funcionalitat contínua (un servidor web, un servidor de bases de dades, un dimoni de xarxa…). Un mateix programa pot generar diversos processos: per exemple, un navegador web sol tenir un procés que gestiona la interfície i un altre (o diversos) que fan les peticions al servidor.
A Linux, l’ordre ps permet consultar
els processos actius:
$ ps
  PID TTY          TIME CMD
 1906 pts/0    00:00:00 bash
2362 pts/0 00:00:00 ps? si no en
té).Amb ps -f s’obté informació ampliada (usuari, PID del
pare, hora d’inici) i amb ps -AF es mostren tots els
processos actius amb el màxim de detall (mida virtual SZ,
memòria resident RSS, processador assignat PSR, etc.). Gràficament, l’eina Monitor del
sistema (gnome-system-monitor) ofereix la mateixa
informació de forma visual.
A Windows, l’equivalent en línia d’ordres és tasklist:
D:\>tasklist

Nombre de imagen          PID  ...  Uso de memoria
========================= ===  ===  ==============
svchost.exe               1956            5.536 KB
I amb tasklist /svc /fi "imagename eq svchost.exe" es
poden veure els serveis que corren sota cada procés svchost.exe. La interfície gràfica corresponent és
l’Administrador de tasques de Windows
([Ctrl]+[Alt]+[Supressió]).
En un sistema multitasca (o de multiprogramació) es poden tenir diversos processos “executant-se” alhora encara que només hi hagi una CPU: el sistema operatiu va alternant ràpidament l’assignació del processador entre ells mitjançant la planificació per temps compartit (time-sharing), creant la il·lusió de concurrència. Si el maquinari disposa de diversos nuclis o CPUs físiques, parlem pròpiament de multiprocés (paral·lelisme real).
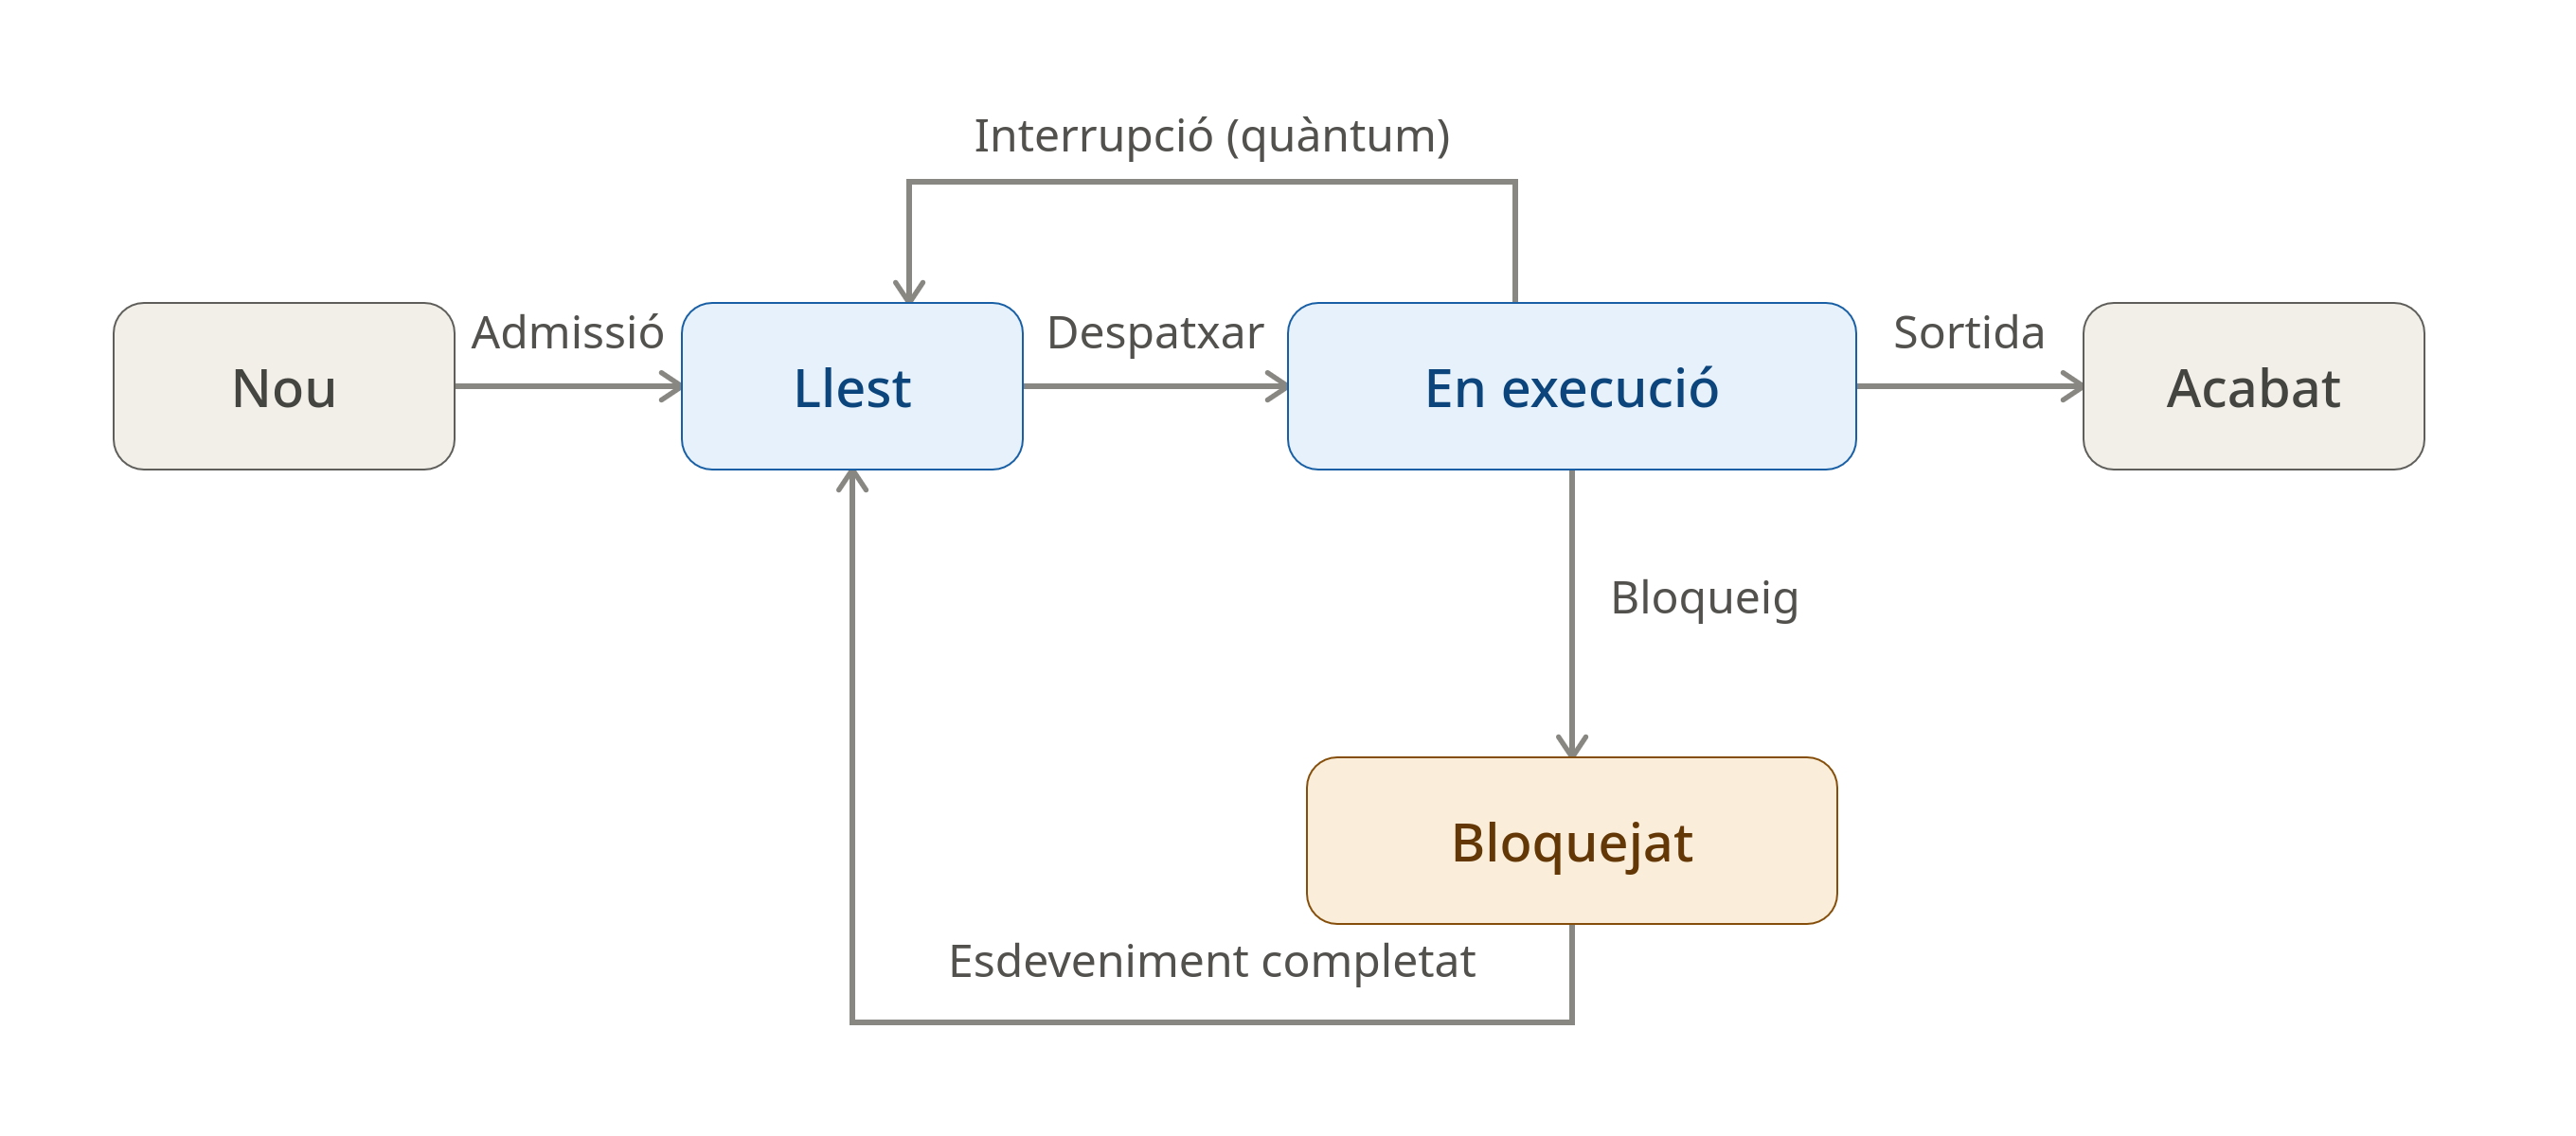
Un procés pot trobar-se en tres estats principals:
Les transicions possibles són:
| Transició | Motiu |
|---|---|
| En execució → Bloquejat | El procés espera un esdeveniment extern (p. ex. E/S) |
| Bloquejat → Llest | L’esdeveniment esperat ja ha ocorregut |
| Llest → En execució | El planificador li assigna temps de CPU |
| En execució → Llest | S’esgota el quantum de temps assignat |
El component del sistema operatiu que decideix quin procés passa a “En execució” en cada moment és el planificador de CPU. Aquest fa servir criteris com la prioritat del procés, el temps que espera o el tipus de tasca (interactiva o de càlcul intensiu) per repartir el temps de processador de manera eficient i evitar que cap procés “mori de fam”.
Linux ofereix diverses funcions de la biblioteca estàndard per llançar i controlar processos des d’un programa en C.
system()Declarada a <stdlib.h>, executa una cadena de text
com si s’hagués escrit a l’intèrpret d’ordres:
int system(const char *cadena);Retorna -1 si la crida pròpia del sistema falla. Si la comanda s’ha executat, retorna un enter amb l’estat codificat de terminació (wait status), del qual podem extreure el codi de sortida real amb la macro WEXITSTATUS(status).
#include <stdio.h>
#include <stdlib.h>

int main() {
  system("ls > llistat.txt");
  printf("Llistat generat.\n");
  return 0;
}
Precaució: no s’hauria de fer servir system() en programes amb privilegis d’administrador,
perquè hereta les variables d’entorn de l’usuari i això podria
comprometre la integritat del sistema. En aquests casos és preferible execl().
exec()execl() (declarada a <unistd.h>)
substitueix el codi del procés actual pel del programa
indicat; si té èxit, mai retorna a la instrucció següent:
int execl(const char *pathname, const char *arg0, ... /*, (char *) NULL */);#include <stdio.h>
#include <unistd.h>
int main() {
printf("Els fitxers del directori són:\n");
execl("/bin/ls", "ls", "-l", (char *) NULL);
perror("Error en executar execl"); // Executat si execl falla!
return 1;
}fork()Per crear un procés nou (no substituir l’actual) es
fa servir fork(), sense paràmetres:
#include <unistd.h>
pid_t fork(void);
fork() crea un procés fill, còpia
exacta del codi i les dades del procés que l’ha cridat (el
procés pare), amb la mateixa posició del comptador de
programa. A partir d’aquest instant, pare i fill tenen memòries
independents: modificar una variable en un no afecta l’altre.
El valor retornat permet distingir qui som:
| Valor retornat | Situació |
|---|---|
-1 |
Error en crear el fill |
0 |
Estem al procés fill |
> 0 (el PID del fill) |
Estem al procés pare |
Per obtenir identificadors de processos es fan servir:
pid_t getpid(void);   // PID del procés actual
pid_t getppid(void);  // PID del procés pare
Exemple: un pare crea un fill
#include <stdlib.h>
#include <unistd.h>
#include <stdio.h>
#include <sys/wait.h>

int main(void) {
  pid_t pid, pid_fill;

  pid = fork();

  if (pid == -1) {                 // error
    printf("No s'ha pogut crear el procés fill...\n");
    exit(EXIT_FAILURE); // o exit(1);
  }
  if (pid == 0) {                  // Soc el fill
    printf("Sóc el procés fill\n\tEl meu PID és %d, el del meu pare és %d\n",
           getpid(), getppid());
  } else {                         // Soc el pare
    pid_fill = wait(NULL);         // espera que acabi el fill
    printf("Sóc el procés pare\n\tEl meu PID és %d\n\tEl meu fill %d ha acabat\n",
           getpid(), pid_fill);
  }
  return 0;
}
La funció wait(NULL) bloqueja el procés pare fins que
finalitzi el fill; és la manera més senzilla d’evitar processos
zombi i de sincronitzar-se amb la finalització d’un fill.
Estructures avi-pare-fill: com que fork() es pot cridar dins d’un fill, és possible construir
jerarquies de processos (avi → pare → fill), fent una segona crida a fork() dins de la branca if (pid == 0).
Els mecanismes d’IPC (Inter-Process Communication) més habituals a Linux són els pipes, les cues de missatges, els semàfors i la memòria compartida. En aquest document ens centrem en els més senzills: pipes i FIFO.
Un pipe és una mena de fitxer fals que connecta dos processos: el que escriu ho fa com si fos un fitxer de sortida, i el que llegeix ho fa com si fos un d’entrada. Si el pipe és buit, la lectura es bloqueja; si és ple, l’escriptura es bloqueja. El nucli s’encarrega de tota la sincronització.
#include <unistd.h>
int pipe(int fd[2]);
fd[0] → descriptor de lectura.fd[1] → descriptor d’escriptura.Com que fork() duplica els descriptors de fitxer del
pare al fill, ambdós processos comparteixen inicialment els dos extrems
del pipe. Cal tancar l’extrem que no es fa
servir en cada procés, segons el sentit de la comunicació:
| Sentit del flux | El pare tanca | El fill tanca |
|---|---|---|
| Pare → Fill | fd[0] (lectura) |
fd[1] (escriptura) |
| Fill → Pare | fd[1] (escriptura) |
fd[0] (lectura) |
Exemple: el fill envia un missatge al pare
#include <stdio.h>
#include <stdlib.h>
#include <unistd.h>
#include <sys/wait.h>

int main() {
  int fd[2];
  char buffer[30];
  pid_t pid;

  pipe(fd);          // es crea el pipe
  pid = fork();       // es crea el procés fill

  if (pid == 0) {                       // FILL
    close(fd[0]);                       // no llegirem
    write(fd[1], "Hola pare", 10);
  } else {                               // PARE
    close(fd[1]);                  // 1. Tancar l'extrem no utilitzat IMMEDIATAMENT
    ssize_t bytes = read(fd[0], buffer, sizeof(buffer) - 1);
    if (bytes >= 0) buffer[bytes] = '\0';
    wait(NULL);                   // 2. Esperar el fill després de consumir el pipe
    close(fd[0]);
    printf("Missatge rebut: %s\n", buffer);
  }
  return 0;
}
Quan cal comunicació en tots dos sentits (per exemple, un fill que rep una petició i respon), es fan servir dos pipes, un per a cada direcció.
Els pipes anteriors només permeten comunicar processos emparentats (pare-fill). Els FIFO (First In, First Out) permeten comunicar qualsevol parell de processos, encara que no tinguin relació de parentiu, ja que existeixen com a fitxers amb nom dins del sistema de fitxers.
Es poden crear des de la línia d’ordres:
$ mknod FIFO1 p
$ ls -l FIFO1
prw-r--r-- 1 usuari usuari 0 gen 1 00:00 FIFO1
o des d’un programa en C, amb la funció mknod():
#include <sys/types.h>
#include <sys/stat.h>
#include <fcntl.h>
#include <unistd.h>

int mknod(const char *pathname, mode_t mode, dev_t dev);
Per crear un FIFO cal indicar S_IFIFO combinat (amb OR bit a bit) amb els permisos desitjats:
mknod("FIFO2", S_IFIFO | 0666, 0);Un procés que llegeix d’un FIFO buit es queda esperant fins que un altre procés hi escrigui; la informació es consumeix en ordre d’arribada i no es pot tornar a llegir un cop llegida.
A més de comunicar-se, els processos sovint necessiten coordinar-se en el temps: que un no continuï fins que un altre hagi arribat a un cert punt. Un mecanisme senzill per fer-ho són els senyals.
Un senyal és un avís que un procés envia a un altre. Les funcions bàsiques són:
#include <signal.h>
#include <unistd.h>                 //  sleep() i pause() pertanyen a unistd.h

void (*signal(int senyal, void (*func)(int)))(int);   // instal·la un gestor
int kill(int pid, int senyal);                        // envia un senyal
int pause(void);                                      // espera un senyal
unsigned int sleep(unsigned int segons);              // pausa temporal
signal(SIGUSR1, gestor) indica que, quan arribi el
senyal SIGUSR1, s’executi la funció gestor().kill(pid, SIGUSR1) envia el senyal SIGUSR1
al procés amb identificador pid (malgrat el nom, no
necessàriament el mata: depèn del senyal).pause() bloqueja el procés fins que rep qualsevol
senyal per al qual tingui un gestor instal·lat.Exemple: el fill avisa el pare tres cops i després l’acomiada
En comptes d’un bucle simètric infinit, aquest exemple fa que sigui
el fill qui porti la iniciativa: envia tres avisos SIGUSR1 espaiats en el temps (el pare només els compta) i,
en acabat, li envia SIGTERM perquè finalitzi. Així es veu
que el gestor de senyal es pot fer servir també per acumular informació
(un comptador) i no només per imprimir un missatge:
#include <stdio.h>
#include <signal.h>
#include <stdlib.h>
#include <unistd.h>

volatile sig_atomic_t avisos_rebuts = 0;

void comptar_avis(int s) {
  avisos_rebuts++;
  // Segons POSIX, l'escriptura segura en senyals s'ha de fer amb write()
  // o simplement incrementar la bandera i imprimir al bucle del main:
  const char msg[] = "[PARE] Avís rebut\n";
  write(STDOUT_FILENO, msg, sizeof(msg) - 1);
}

int main(void) {
  pid_t ppid = getpid();
  signal(SIGUSR1, comptar_avis);

  pid_t fid = fork();
  if (fid == 0) {
    for (int n = 1; n <= 3; n++) {
      sleep(1);
      kill(ppid, SIGUSR1);
    }
    printf("[FILL] Tres avisos enviats. Acomiadant el pare amb SIGTERM...\n");
    kill(ppid, SIGTERM); // Ara sí envia SIGTERM com diu el text!
    exit(0);
  } else {
    // El pare espera en bucle; en rebre SIGTERM per defecte finalitzarà de cop
    while (1) {
      pause();
    }
  }
  return 0;
}
Amb SIGTERM sense gestor propi, el procés pare finalitza
automàticament en rebre’l, així que no cal cap kill manual
des d’un altre terminal. Si es volgués aturar abans, es pot prémer [Ctrl]+[C] o localitzar el PID amb ps -fe | grep <nom> i fer kill <pid>.
Java, dins del paquet java.lang, ofereix les classes
Runtime i
Process per llançar processos del sistema
operatiu des d’una aplicació Java.
Runtime i Processstatic Runtime getRuntime(); // obté l'entorn d'execució de l'aplicació
Process exec(String ordre); // executa una ordre en un procés a partexec() pot llançar SecurityException, IOException, NullPointerException o IllegalArgumentException.
public class ObreBlocDeNotes {
    public static void main(String[] args) {
        Runtime r = Runtime.getRuntime();
        try {
            r.exec("NOTEPAD");
        } catch (Exception e) {
            e.printStackTrace();
        }
    }
}
Important: exec() no és un intèrpret
d’ordres (shell); només executa un programa. Per llançar ordres
internes de l’intèrpret de Windows (com DIR) cal invocar CMD /C <ordre>. A Linux, l’equivalent seria fer
servir /bin/sh -c "<ordre>".
La classe Process ofereix:
getInputStream() → llegeix la sortida estàndard del
procés llançat.getErrorStream() → llegeix els errors del procés
llançat.getOutputStream() → escriu a l’entrada estàndard del
procés llançat.waitFor() → espera que el procés acabi (retorna 0 si ha
finalitzat correctament).import java.io.*;
public class ExecutaComanda {
public static void main(String[] args) throws Exception {
Runtime r = Runtime.getRuntime();
Process p = r.exec("CMD /C DIR");
BufferedReader br = new BufferedReader(
new InputStreamReader(p.getInputStream()));
String linia;
while ((linia = br.readLine()) != null)
System.out.println(linia);
br.close();
int exitVal = p.waitFor();
System.out.println("Valor de sortida: " + exitVal);
}
}Si volem enviar dades a l’entrada estàndard del procés (per exemple,
respondre a una ordre interactiva), es fa servir getOutputStream():
ProcessBuilder pb = new ProcessBuilder("CMD", "/C", "DATE");
Process p = pb.start();

// Enviem la resposta a l'entrada estàndard del procés:
try (OutputStream os = p.getOutputStream()) {
    os.write("02-12-2024\n".getBytes());
    os.flush();
}Com que exec() no és un intèrpret d’ordres, redirigir la
sortida amb > dins de la cadena de l’ordre no
funciona; cal implementar la redirecció manualment amb FileOutputStream/PrintWriter a partir de la
sortida llegida amb getInputStream().
ProcessBuilderDes de JDK 1.5, la classe
ProcessBuilder (paquet java.lang) ofereix una forma més flexible de crear i
configurar processos, gestionant atributs com l’ordre, l’entorn, el
directori de treball i les redireccions d’entrada/sortida/error.
Process p = new ProcessBuilder("CMD", "/C", "DIR").start();És equivalent a Runtime.exec(), però permet, entre
altres coses:
environment().redirectOutput() i redirectError() (des de JDK 1.7).redirectInput().import java.io.File;
public class ExempleProcessBuilder {
public static void main(String[] args) throws Exception {
ProcessBuilder pb = new ProcessBuilder("CMD", "/C", "DIR");
pb.redirectOutput(new File("sortida.txt"));
pb.redirectError(new File("error.txt"));
pb.start();
}
}Un fil (thread) és una seqüència de control dins d’un mateix procés que s’executa de forma independent d’altres fils del mateix procés. A diferència dels processos:
| Processos | Fils | |
|---|---|---|
| Espai de memòria | Independent (generalment) | Compartit dins del mateix procés |
| Cost de canvi de context | Elevat | Baix |
| Comunicació | Mecanismes explícits del SO (pipes, FIFO, senyals…) | Variables compartides directament |
Diversos fils d’un mateix procés comparteixen el context (codi, dades globals, fitxers oberts) però cadascun manté la seva pròpia pila d’execució i el seu comptador de programa.
Java proporciona la classe Thread per a
la programació concurrent basada en fils. Hi ha dues maneres de
crear-ne:
a) Heretant de Thread
class ElMeuFil extends Thread {
    public void run() {
        for (int i = 0; i < 5; i++)
            System.out.println("Dins del fil...");
    }
}

public class UsaFil {
    public static void main(String[] args) {
        ElMeuFil f = new ElMeuFil();
        f.start();                 // engega el fil (invoca run() internament)
        for (int i = 0; i < 5; i++)
            System.out.println("Fora del fil...");
    }
}
b) Implementant la interfície Runnable
class ElMeuFil2 implements Runnable {
    public void run() {
        for (int i = 0; i < 5; i++)
            System.out.println("Dins del fil...");
    }
}

public class UsaFil2 {
    public static void main(String[] args) {
        ElMeuFil2 tasca = new ElMeuFil2();
        Thread t = new Thread(tasca);
        t.start();
        for (int i = 0; i < 5; i++)
            System.out.println("Fora del fil...");
    }
}
En tots dos casos, el mètode run() conté el codi que
s’executarà de forma independent. Un cop run() acaba, el
fil finalitza. La sortida per pantalla es va intercalant entre el fil
principal i el fil creat, i no és determinista: pot
variar cada vegada que s’executa el programa, precisament perquè el
sistema operatiu decideix com repartir el temps de CPU entre tots
dos.
Es recomana la interfície Runnable quan la classe ja
hereta d’una altra, ja que Java no permet herència múltiple.
La concurrència és l’existència simultània de diversos processos (o fils) en execució. En un sistema monoprocessador, la concurrència s’aconsegueix repartint el temps de CPU entre processos (multiprogramació): en cada instant només n’hi ha un en execució, però l’alternança és tan ràpida que fa la sensació de simultaneïtat. En un sistema multiprocessador, hi pot haver paral·lelisme real, amb un procés diferent executant-se físicament a cada processador (multiprocés).
Dos processos són concurrents quan hi ha encavalcament o intercalat en l’execució de les seves instruccions (la primera instrucció d’un s’executa després de la primera de l’altre i abans que acabi). Això no s’ha de confondre amb l’execució simultània pròpia de la programació paral·lela.
Bernstein va formular unes condicions per determinar si dos conjunts d’instruccions es poden executar concurrentment sense risc. Per a cada conjunt d’instruccions es defineixen:
Dos conjunts d’instruccions Ii i Ij es
poden executar concurrentment si es compleixen totes
tres condicions:
L(Ii) ∩ E(Ij) = ∅ E(Ii) ∩ L(Ij) = ∅ E(Ii) ∩ E(Ij) = ∅
És a dir: cap de les dues instruccions pot llegir el que l’altra escriu, ni ambdues poden escriure la mateixa variable.
Exemple:
| Instrucció | Lectura L | Escriptura E |
|---|---|---|
I1: x := y + 1 |
y |
x |
I2: y := x + 2 |
x |
y |
I3: z := a + b |
a, b |
z |
I1 i I2 no es poden
executar concurrentment (la lectura d’una coincideix amb l’escriptura de
l’altra en ambdós sentits), mentre que I3 sí que és
independent de les altres dues i es pot executar en paral·lel amb
qualsevol d’elles.
Executar processos concurrentment introdueix dos problemes fonamentals:
Exclusió mútua: quan diversos processos accedeixen a la vegada a una variable compartida, cal evitar que un la llegeixi mentre un altre l’està modificant (inconsistència de dades). La solució clàssica és la regió crítica: el tram de codi que accedeix a la variable compartida, dins del qual només pot entrar-hi un procés cada vegada; la resta han d’esperar.
Condició de sincronització: de vegades un procés no pot continuar fins que un altre hagi arribat a un cert punt de la seva execució (per exemple, fins que li arribin dades). Cal un mecanisme de bloqueig/desbloqueig coordinat amb l’esdeveniment esperat (com els senyals vistos al punt 5).
Per gestionar aquests problemes existeixen diverses eines, que s’estudiaran més endavant: regions crítiques, semàfors, regions crítiques condicionals, bústies, monitors i sincronització per rendez-vous.
Un programa paral·lel és un programa concurrent dissenyat perquè s’executi en un sistema multiprocessador, on diversos elements de procés treballen simultàniament per resoldre un mateix problema, dividit en parts independents.
Segons com s’intercanvia la informació entre processadors, hi ha dos models principals:
Avantatges del processament paral·lel: execució simultània de tasques, reducció del temps total, capacitat de resoldre problemes de gran complexitat, aprofitament de recursos distribuïts en xarxa i reducció de costos respecte a un supercomputador dedicat.
Inconvenients: entorns de programació més difícils de desenvolupar i d’escriure, consum energètic més elevat, més complexitat en l’accés a dades i necessitat de mecanismes de comunicació i sincronització entre subtasques.
Un sistema distribuït és aquell en què components de maquinari o programari, situats en ordinadors diferents units per una xarxa, es comuniquen i coordinen mitjançant el pas de missatges. Internet n’és l’exemple més conegut. Això comporta tres conseqüències importants:
L’arquitectura client-servidor és el patró més habitual: el client demana un servei, el servidor l’atén i respon. Els models de comunicació típics són:
Java RMI permet que un objecte en un procés invoqui mètodes
d’un objecte que viu en un altre procés.Avantatges: compartició de recursos i dades, creixement incremental, flexibilitat en el repartiment de càrrega, alta disponibilitat i caràcter obert i heterogeni.
Inconvenients: augment de la complexitat del programari, problemes propis de la xarxa (pèrdua de missatges, saturació) i riscos de seguretat (per exemple, atacs de denegació de servei).
PVM és un conjunt d’eines que permeten emular un entorn de computació concurrent, distribuïda i de propòsit general, fent que un conjunt heterogeni d’ordinadors connectats en xarxa es comporti com una única màquina paral·lela virtual.
El sistema PVM es compon de tres parts:
pvmd3, present a totes les
màquines de la màquina virtual (una fa de mestra, la resta
d’esclaves).Instal·lació (Debian/Ubuntu):
$ sudo apt install mpich libmpich-dev`Cal instal·lar-ho a totes les màquines que formaran
part de la màquina virtual, i tenir-hi també SSH
configurat (amb claus sense contrasenya, mitjançant ssh-keygen i ssh-copy-id) perquè la màquina
mestra pugui connectar-se a les esclaves sense demanar contrasenya cada
vegada.
Configuració mínima a cada màquina (fitxer ~/.bashrc):
export PVM_ROOT=/usr/lib/pvm3
export PVM_ARCH=$($PVM_ROOT/lib/pvmgetarch)
export PVM_RSH=/usr/bin/ssh
I la variable PVM_PATH apuntant al directori on hi ha
els executables de les tasques (perquè spawn els
trobi):
export PVM_PATH=/home/usuariUn cop dins la consola (pvm), les ordres bàsiques
són:
| Ordre | Funció |
|---|---|
add <màquina> |
Incorpora una màquina a la màquina virtual |
conf |
Mostra la configuració actual |
spawn <tasca> |
Llança una tasca |
spawn -> <tasca> |
Per veure la sortida directament a la consola |
ps |
Llista els processos actius a PVM |
halt |
Apaga la màquina virtual i surt |
Les funcions més habituals per programar en C amb PVM (biblioteca pvm3.h, s’ha de compilar amb -lpvm3) són:
int    pvm_mytid(void);                                 // TID de la tasca actual
int    pvm_parent(void);                                // TID del pare
int    pvm_spawn(char *tasca, char **argv, int flag,
                  char *on, int ntasques, int *tids);   // crea tasques noves
int    pvm_initsend(int codificacio);                   // buida el buffer d'enviament
int    pvm_pkstr(char *cp);                             // empaqueta una cadena
int    pvm_pkint(int *ip, int nitem, int stride);       // empaqueta enters
int    pvm_send(int tid, int etiqueta);                 // envia el missatge
int    pvm_recv(int tid, int etiqueta);                 // rep un missatge
int    pvm_upkstr(char *cp);                            // desempaqueta una cadena
int    pvm_upkint(int *ip, int nitem, int stride);      // desempaqueta enters
void   pvm_exit(void);                                  // surt de l'entorn PVM
El flux típic d’una aplicació PVM és:
pvm_spawn() per
llançar una o diverses còpies d’un procés esclau.pvm_initsend()
→ pvm_pkXXX() (un cop per cada dada) → pvm_send().pvm_recv() → pvm_upkXXX() (en el mateix ordre en què es va
empaquetar).Exemple: trobar el valor màxim d’un vector repartint-lo entre dos nodes
A diferència d’una simple suma, calcular un màxim obliga el mestre a comparar els resultats parcials en lloc de només acumular-los; és un patró habitual de reducció en càlcul distribuït. En aquest cas el vector es reparteix en dos blocs de mida diferent (4 i 6 elements) per il·lustrar que el repartiment no cal que sigui simètric.
Procés mestre (nodemestre.c)
#include <stdio.h>
#include <stdlib.h>
#include <pvm3.h>

#define TOTAL 10
#define ETQ_DADES  10
#define ETQ_RESULT 20

int main() {
    int vector[TOTAL] = {7, 2, 9, 4, 15, 1, 8, 23, 6, 3};
    int mida_bloc[2] = {4, 6};
    int desplac = 0;
    int fills[2], parcials[2];
    int i, maxim;

    pvm_spawn("nodeesclau", (char**)0, 0, "", 2, fills);

    for (i = 0; i < 2; i++) {
        pvm_initsend(PvmDataDefault);
        pvm_pkint(&mida_bloc[i], 1, 1);
        pvm_pkint(vector + desplac, mida_bloc[i], 1);
        pvm_send(fills[i], ETQ_DADES);
        desplac += mida_bloc[i];
    }

    for (i = 0; i < 2; i++) {
        pvm_recv(fills[i], ETQ_RESULT);
        pvm_upkint(&parcials[i], 1, 1);
        printf("Node %d retorna el màxim parcial: %d\n", i, parcials[i]);
    }

    maxim = (parcials[0] > parcials[1]) ? parcials[0] : parcials[1];
    printf("El valor màxim del vector complet és: %d\n", maxim);

    pvm_exit();
    return 0;
}
Procés esclau (nodeesclau.c)
#include <stdio.h>
#include <stdlib.h>
#include <pvm3.h>

#define ETQ_DADES  10
#define ETQ_RESULT 20

int main() {
    int bloc[10];
    int mida, i, maxim;
    int origen = pvm_parent();

    pvm_recv(origen, ETQ_DADES);
    pvm_upkint(&mida, 1, 1);
    pvm_upkint(bloc, mida, 1);

    maxim = bloc[0];
    for (i = 1; i < mida; i++)
        if (bloc[i] > maxim) maxim = bloc[i];

    pvm_initsend(PvmDataDefault);
    pvm_pkint(&maxim, 1, 1);
    pvm_send(origen, ETQ_RESULT);

    pvm_exit();
    return 0;
}
Cal copiar l’executable de l’esclau (nodeesclau) al
directori ~/pvm3/bin/$PVM_ARCH (o al directori definit a $PVM_PATH, com per exemple /home/usuari) de
totes les màquines esclaves, que és on PVM cerca els
executables d’usuari per defecte.